


Alle producten
-
Digitale Hellingmetersensor
-
Analoge Hellingmetersensor
-
Dynamische Hellingmeter
-
Draadloze Hellingmeter
-
Elektronische Kompassensor
-
Houding en het Systeem van de Rubriekverwijzing
-
De Traagheidsmaateenheid van IMU
-
De Sensor van de versnellingsmetertrilling
-
GNSS-INS Integratie
-
De Sensor van de schuine standschakelaar
-
Vezel Optische Gyroscoop
-
De Spaander van de gyroscoopsensor
-
Versnellingsmeterspaander
-
Andere
Contactpersoon :
Zhang
Telefoonnummer :
86 18921292620
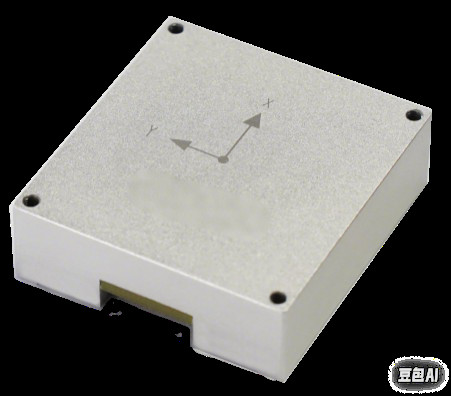
BW-5122-MEMS-geïntegreerd navigatiesysteem met hoge precisie
| Plaats van herkomst | Jiangsu, China |
|---|---|
| Merknaam | BWSENSING |
| Modelnummer | BW5122 |
| Min. bestelaantal | 1 stuks |
| Prijs | USD 5000-1000 |
| Betalingscondities | T/T |
Productdetails
| As | Inertialsysteem met drie assen | Triaxiale gyroscoopDynamisch bereik | ± 500°/s (aanpasbaar tot ± 4000°/s) |
|---|---|---|---|
| Stabiliteit van de drieassige gyroscoopbias | 5°/h (GJB-standaard, gemiddeld 10 seconden) | Triaxiale versnellingsmeter Dynamisch bereik | ±16g |
| Bedrijfstemperatuur | -40°C+85°C | Triaxiale versnellingsmeter Bias stabiliteit | 0.2 mg (GJB-standaard, gemiddeld 10 seconden) |
| Interfaces | RS-232, CAN/CAN-FD, PPS en EVENT |
U kunt de producten die u nodig heeft aanvinken en met ons communiceren op het mededelingenbord.
| Biasstabiliteit |
|---|
Productomschrijving
Productoverzicht
De BW-5122 is een compact, zeer nauwkeurig, onafhankelijk ontwikkeld MEMS-geïntegreerd navigatiesysteem. Het integreert een hoogwaardige MEMS IMU (Inertial Measurement Unit) en ondersteunt externe GNSS-data-invoer. Door gebruik te maken van Kalman-filter fusie-algoritmen met meerdere bronnen, levert het continue, betrouwbare, zeer nauwkeurige positionerings- en navigatie-informatie in complexe omgevingen. Toepassingen omvatten stabilisatieplatforms, robotica en draagbare apparaten.
Belangrijkste Technische Kenmerken
MEMS IMU Specificaties:
Driassige Gyroscoop Dynamisch bereik: ±500°/s (aanpasbaar tot ±4000°/s)
Driassige Gyroscoop Biasstabiliteit: 5°/u (industriestandaard, 10-seconden gemiddelde)
Driassige Accelerometer:
Driassige Accelerometer Dynamisch bereik: ±16g
Driassige Accelerometer Biasstabiliteit: 0,2 mg (industriestandaard, 10-seconden gemiddelde)
Kalibratie: Fabrieksmatige temperatuur- en dynamische kalibratie
Geavanceerde Algoritmen
Adaptieve Statische/Dynamische Uitlijning: Optimaliseert de oriëntatieprecisie in bewegende of stilstaande toestanden.
Systeembrede Foutcompensatie: Corrigeert automatisch installatie-uitlijnfouten en fouten in de wieltoerentalverhouding
Multi-Source Kalman Filter Fusie: Integreert GNSS- en IMU-gegevens voor robuuste prestaties in omgevingen met signaalblokkering (bijv. tunnels, stadscanyons)
Prestaties in Uitdagende Omgevingen
Positioneringsnauwkeurigheid bij Signaalverlies: ≤0,2% × D (afgelegde afstand) tijdens GNSS-signaalverlies
Interfaces: RS-232, CAN/CAN-FD, PPS en EVENT-protocollen voor flexibele systeemintegratie.
Kernfuncties
Continue Navigatie-uitvoer: Combineert fabrieksgekalibreerde IMU-gegevens met externe GNSS (bijv. kilometerteller en stuuringangen) om positie-, snelheids- en houdingsupdates met hoge frequentie te genereren.
Adaptieve Gegevensvalidatie: Beoordeelt zelf de betrouwbaarheid van gegevens door middel van screening van de effectiviteit van de bron en foutcompensatie
Aanpassingsvermogen aan Complexe Scenario's: Behoudt precisie in omgevingen zoals dichte stedelijke gebieden, bossen en tunnels via multi-sensorfusie en dynamische kalibratie
Toepassingen
Stabilisatieplatformbesturing: Zeer nauwkeurig zweven en trajectvolging.
Autonome Voertuigen: Sub-meter positionering in GNSS-ontzegde zones.
Industriële Machines: Precisiebewegingsregeling voor zware apparatuur.
Concurrentievoordelen
Miniaturiseerd Ontwerp: Geoptimaliseerd voor toepassingen met beperkte ruimte (bijv. robotica, draagbare systemen).
Kosteneffectieve Integratie: Compatibel met industriële MEMS-sensoren en standaardinterfaces
Hoge Industriële Betrouwbaarheid: Werkt in extreme temperaturen (-40°C tot +85°C) en is bestand tegen schokken/trillingen
Geadviseerde Producten
